SWL升降机联动时为什么会出现不同步,怎么解决?SWL蜗轮蜗杆升降机联动时出现不同步的主要原因及解决方法如下:
一、不同步的主要原因
机械结构差异
- 丝杆直径、螺母间隙、导轨精度等制造公差导致传动阻力不一致。
- 联轴器或同步轴安装误差(如同轴度>0.1mm/m)引发扭矩分配不均。
控制系统缺陷
- 编码器精度不足或通信延迟(如非EtherCAT总线)导致位置反馈不同步。
- 缺乏动态纠偏算法,无法补偿负载突变或启动冲击引起的偏差。
维护与工况问题
- 润滑不均或油脂型号不一致增加单侧摩擦阻力。
- 超载、偏心负载或急加速(>0.05m/s²)加剧动态偏差积累。
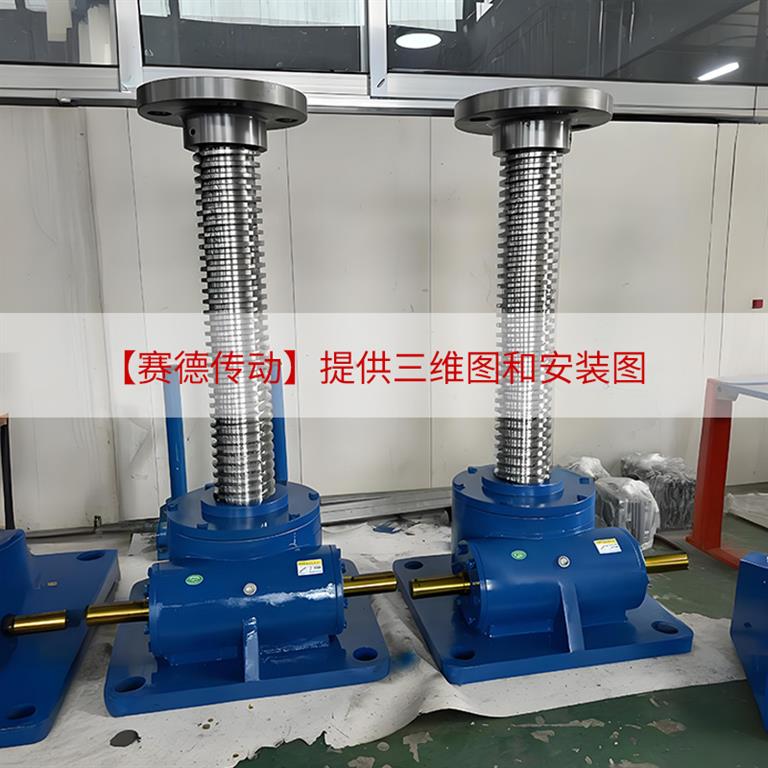
二、解决方法
机械优化
- 采用预紧双螺母消除轴向间隙(窜动≤0.003mm)。
- 使用刚性联轴器(如膜片联轴器)并确保同轴度≤0.1mm/m。
- 配置直线导轨增强运动稳定性。
控制升级
- 部署闭环伺服系统:
- 每台升降机配值编码器,通过EtherCAT总线同步,误差≤±0.05mm。
- 应用S曲线加减速算法减少冲击,结合PID动态补偿偏差。
- 设置冗余制动(主制动+机械自锁)应对异常位移。
维护与操作规范
- 同步润滑:定期补充同型号润滑剂,缩短维护周期20%。
- 负载管理:避免偏心负载,启停时加速度≤0.05m/s²,速度控制在0.3-1m/min。
- 定期校准:用激光干涉仪检测定位精度,及时调整预紧力或更换磨损件。


